波士顿动力在 Hyundai 美国工厂开设训练中心:Atlas 进入产线实训
从 CES 亮相到真实车间
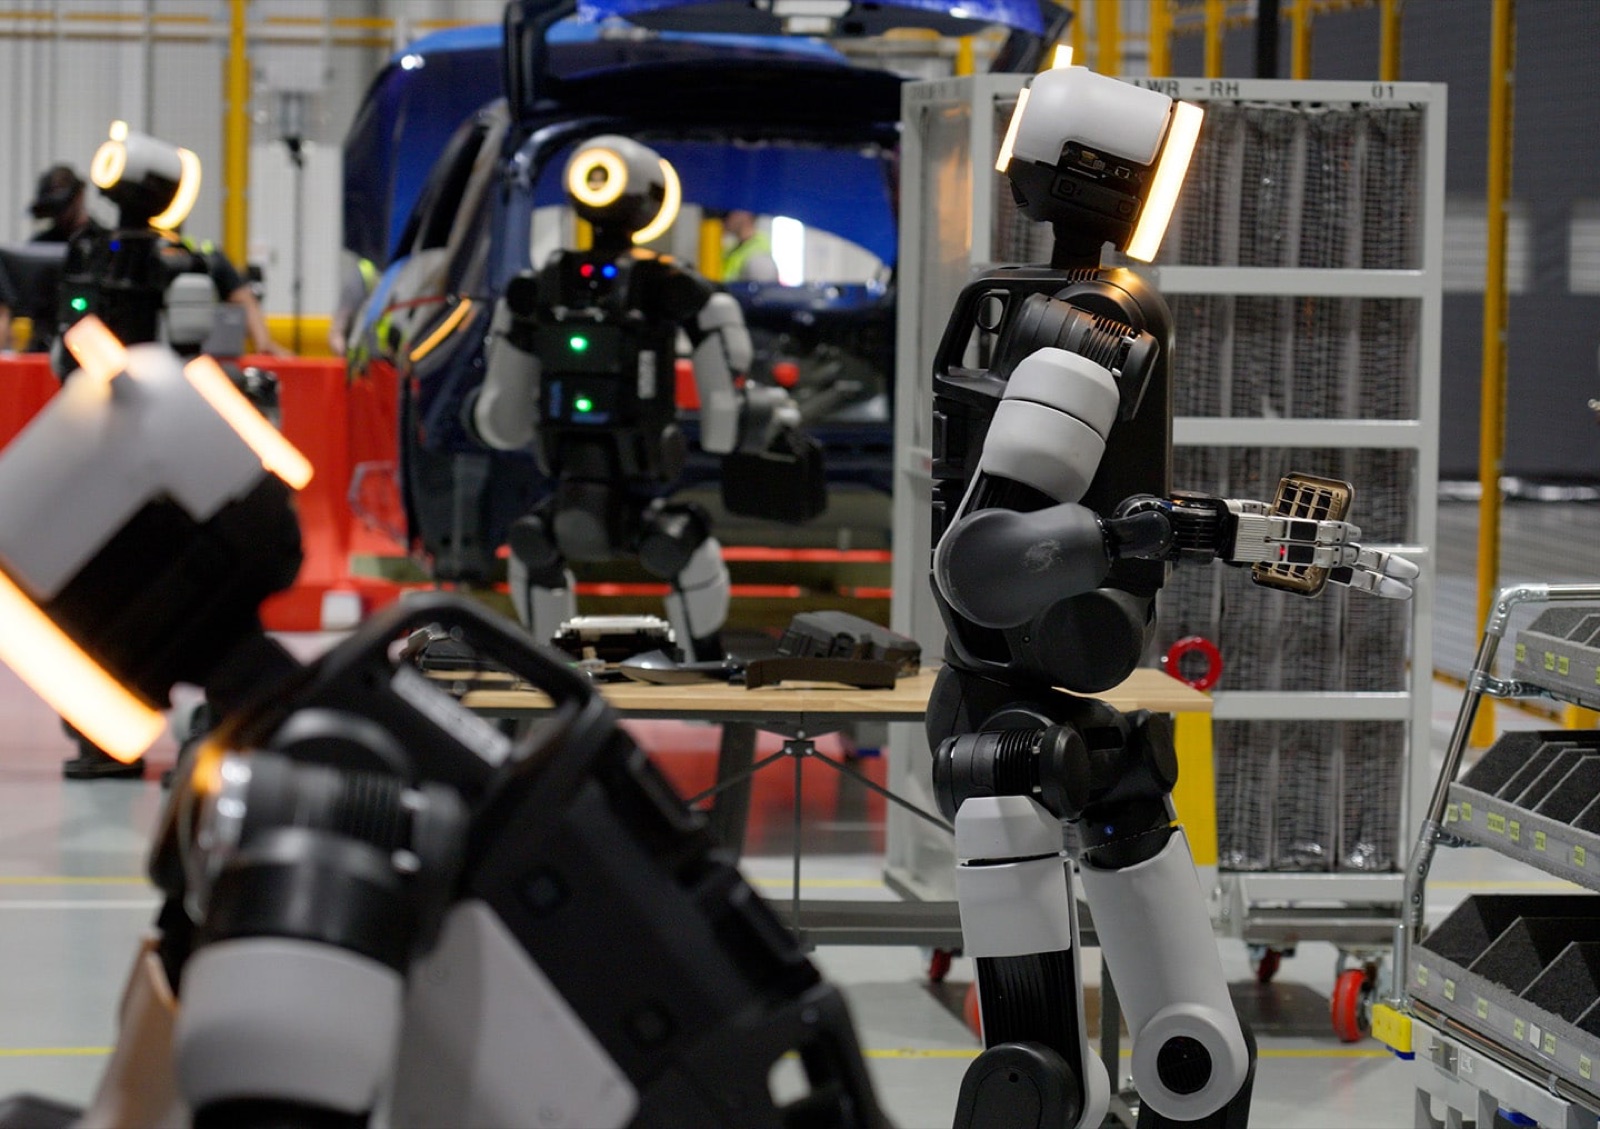
9 月 21 日,波士顿动力宣布机器人 Metaplant 应用中心(Robotics Metaplant Application Center,RMAC)在 Hyundai Motor Group Metaplant America(HMGMA)园区内开幕。该园区位于美国佐治亚州萨凡纳郊外。这一动作承接的是今年 1 月:在 CES 2026 的 HMG Media Day 上,波士顿动力与现代汽车集团首次公开亮相了 Atlas。
RMAC 的定位不是展厅,而是测试床与训练中心:它的任务是把 Atlas 机器人直接整合进现代汽车集团的汽车制造运营中。换句话说,人形机器人第一次被当作生产系统的一个组成部分来搭建配套环境,而不是被当作一台展示设备搬进厂房。
机器人在那里练的是非常具体的事:在真实环境中准备汽车零件的物流与排序——把零件按装配所需的正确顺序摆放好。这是汽车厂里最日常、也最考验可靠性的环节之一:它不需要惊人的运动能力,但要求长时间重复、不出错、与人的动线共存。
后续的时间表也已给出:到 2030 年,Atlas 的应用将扩展到零部件装配。随着时间推移,它还会承担涉及重复性动作和重体力的新任务,例如搬运重物——这恰好是人形机器人在工业场景里最容易被算清投资回报的部分。
2.5 万台目标与年产 3 万台的工厂
规模目标是这份公告里最硬的数字。现代汽车集团计划在未来几年快速扩大 Atlas 的部署,先在现代与起亚的全球工厂部署 25,000 台作为起点;同时集团将在美国建立一座新工厂,具备年产 30,000 台机器人的能力。
波士顿动力首席产品与技术官 Zack Jackowski 的表态是:与现代汽车集团一起,双方正在「企业级的物理 AI」上做开创性工作,并且已经建立了清晰的战略,来优化 Atlas 的供应链、生产、测试与部署能力;RMAC 强化的是双方的共同目标——让机器人让工作更安全、更高效,从而放大人的潜力。
从外部视角看,先建训练中心、再谈上岗,是这轮人形机器人进厂潮里最值得注意的方法论转变。演示视频可以剪辑,实验室可以复现,但真实产线每天都会产生无穷的异常:来料位置偏了、托盘卡住了、旁边的工人临时改了动线。这类数据无法在办公室里合成,只能靠在现场长期运行去收集——这正是训练中心的真正产出。
这里还有一层公司结构上的背景:现代汽车集团在 2021 年完成了对波士顿动力的控股收购,此后 Atlas 的技术路线明显从研究型机器人转向工业品——电动化、可量产、面向工厂。把训练中心放在自家整车工厂里,本质上是让「客户」与「股东」变成同一方,从而省掉了人形机器人落地时最昂贵的一环:说服客户为一个尚未验证的品类腾出产线位置。
它也解释了为什么汽车集团愿意做这件事。车企手里握着大量高价值的场景、节拍要求与工艺知识,机器人公司握着本体与学习系统;双方各出一半,换来的是一条「数据飞轮」:机器人跑得越久,异常样本越多,策略越稳,能接的工序就越往上游走。
明年扩到十倍,并看向其他行业
RMAC 的第一阶段目前已经在 HMGMA 运行,而扩建计划已经在路上:明年,运营将迁入 HMGMA 园区内的一栋新建筑,把 RMAC 的规模扩大到目前的约十倍。
新设施除了继续支持 Atlas 为汽车制造部署做准备,波士顿动力还计划从明年开始探索其他行业的用例。公司称,目前正在与几家现有的 Spot 与 Stretch 客户洽谈,涉及制造、航空航天、半导体、物流、食品饮料与生命科学等行业,希望把数据收集和其他任务扩展过去,以便在 2027 年继续 Atlas 的训练过程。
这背后的逻辑是清楚的:Atlas 需要的不只是汽车工厂的数据,而是尽可能多样的真实操作数据。把已经在巡检、搬运场景里长期服役的客户拉进训练网络,等于用现成的场地和任务类型,为人形机器人补充「课本」里没有的章节。
作为背景,波士顿动力目前有三条产品线:用于工业巡检的四足机器人 Spot、面向物流与零售的搬运机器人 Stretch,以及在开发中的电动人形平台 Atlas。公司把自己定义为「AI 使能的移动机器人」提供商,擅长的是非结构化、危险或难以通行的环境。
需要保留的怀疑同样重要。25,000 台与年产 30,000 台都是集团层面的计划目标,不是当前的产能或部署量;2026 年真正落地的进展,是机器人进入了一个受监督的工业训练环境。这距离「替代工人」还有相当远的距离——目前 Atlas 承担的是零件物流与排序这类任务,而且是在人保留监督权的前提下。
从更大的范围看,人形机器人进厂这两年已经从个案变成趋势:Figure 的机器人进入宝马在美国的整车厂做物流,Agility 的 Digit 在 GXO、舍弗勒、亚马逊与丰田加拿大工厂累计运行了数万小时。但这些案例有一个共同点:真正做的是产线外围的物流、搬运与排序,而不是价值最高的总装。这一分工短期内不太可能改变——它既是技术边界,也是责任边界。
放到行业坐标里看,人形机器人进厂正在形成一条清晰的路径:先在训练中心跑通受监督的工序,再把经过验证的任务放进正式产线,最后才是复杂的装配作业。每一步的推进速度,取决于安全认证、节拍匹配和单位成本,而不是取决于机器人的动作有多像人。这或许也是波士顿动力这份公告最值得记录的地方:它讲的是产线、数据与供应链,而不是一段表演。