Google DeepMind 发布 Gemini Robotics 2:给机器人「全身智能」
三个模型,各管一段
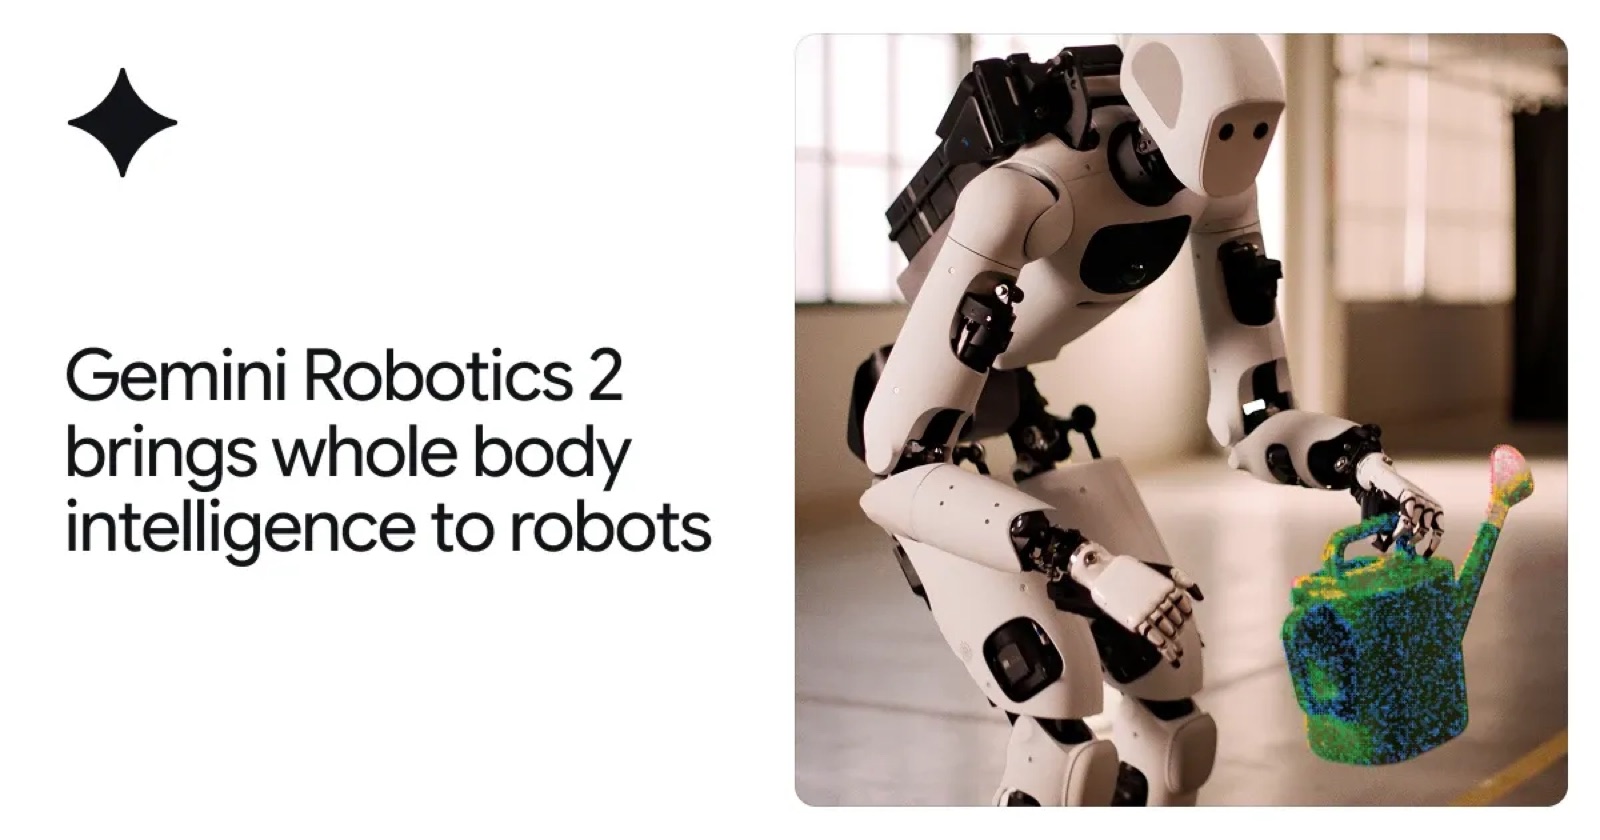
7 月 30 日,Google DeepMind 发布 Gemini Robotics 2 家族,主打「全身智能」:机器人可以在行走、下蹲、伸展等全身动作中完成操作,兼顾双手协同、杂乱环境操作与多台机器人协作。官方给出的定位不是某款机器人,而是「驱动下一代真正可适应机器人的智能层」——从脚到指尖。
发布稿先把问题摆出来:多数机器人仍是被预编程或遥操作的,只能应付狭窄、重复的任务序列,既不能真正自己学习,也无法适应不可预测的环境;而把一个本体上学到的技能迁移到另一个本体,至今仍然极其困难。要在规模上处理最难的问题,各种形状与尺寸的机器人都需要能思考、行动、与人交互的 AI 模型。Gemini Robotics 2 就是针对这两件事的答案。
它由三个模型组成,分工清晰。Gemini Robotics 2 是最先进的视觉-语言-动作模型(VLA),把视觉与语言输入转成电机控制,能控制从脚到指尖的完整人形,也支持其他双臂机器人,并在灵巧手与普通夹爪上都带来新的操作水平。Gemini Robotics ER 2 是具身推理(ER)模型,作为视觉语言模型充当机器人的「智能体」:理解物理世界、与人交流、规划持续数分钟的多步任务,并协调多台机器人协同工作。Gemini Robotics On-Device 2 则是最高效的 VLA,为在机器人设备上本地运行而优化,可以用几小时的数据完成对全新本体的适配。
官方给了一个具体的例子:让搭载 Gemini Robotics 2 的 Apptronik Apollo 2 人形「把洒水壶放进底层货架的绿桶里」。Apollo 处理指令、走到桌边、拿起洒水壶,再走几步到货架前,把它准确放进目标位置。DeepMind 同时承认一个短板:机器人的移动速度仍有待提升。
从桌面任务到「脚到指尖」
这次升级最直观的变化是控制范围。此前几代模型控制的是人形的上半身,完成的是桌面任务;Gemini Robotics 2 首次把控制扩展到整个人形,把意图翻译成全身控制。这背后的理由很朴素:世界是按人的动作建造的,要伸手、要弯腰、要在局促杂乱的房间里保持平衡——别种形态的机器人在这些地方根本进不去。
灵巧性同样被当成重点。同一个模型既能在手上工作、也能在夹爪上工作:在 Apollo 2 上它可以操作五指、22 个自由度的 SharpaWave 手,完成打结、封自封袋这类精细动作;在 Franka Duo 平台上则可以操作标准两指平行夹爪,执行紧密装箱一类复杂任务。官方表示,他们还在继续推进精度与速度,目标是人类级别的灵巧性。
官方数字怎么读:灵巧手仍是短板
最能说明问题的是评测设置:同一个模型检查点被放到三种本体上——装 Inspire 手的 Apptronik Apollo 2、装 SharpaWave 手的 Apollo 2,以及配 Robotiq 夹爪的 Franka Duo。这正是「跨本体」的含义:模型权重不动,换身体。
公司自测的结果,Apollo 2 配 Inspire 手时,桌面抓取成功率 68.4%、地面抓取 45.7%、货架抓取 76.3%;换到 Franka Duo 双臂平台,通用抓放 74.2%、工具集配 78.9%、精密插装 89.6%。官方说明,图表里的每根柱子代表同一技能类别下多个任务的平均成功率,而不是单个任务的最好成绩。
多指灵巧操作则明显更难:Apollo 2 配 SharpaWave 手时,拧下灯泡 92%、拧上灯泡 36%、绑垃圾袋 44%、用簸箕 32%、密封袋封口 40%。DeepMind 自己在图注里写明,全身任务与夹爪类灵巧任务达到中到高成功率,但多指灵巧操作仍然具有挑战性——五项里有四项低于 50%。
读这些数字要留两层余量。其一,它们全部是公司自测,图表上带着误差棒,不是独立复现的基准;其二,不同技能类别之间的数字不能直接横比,抓取与拧灯泡的难度不可同日而语。这也是所有机器人模型发布时的共同问题:能力是真的在进步,但距离「可交付的可靠」还隔着大量现场验证。
推理、安全,以及它现在能被谁用上
Gemini Robotics ER 2 扮演的是机器人「高阶大脑」:观察房间、推理完成任务的步骤、与 VLA 协调把动作做出来、并持续跟踪进度直到任务完成,因此可以自我纠错,也能泛化到新情境与新目标。这次更新让它更可靠地执行更长序列的任务——持续数分钟、涉及数百个决策;它现在还能判断任务何时开始、何时结束,并定位关键事件发生的时刻,官方称这是理解进度能力上的一次跃升。
安全方面,DeepMind 一并发布了 ASIMOV-Agentic 基准,用来衡量具身推理智能体在编排安全行为与处理不确定性上的能力:包括拒绝 VLA 发出的不安全工具调用、预测一项任务是否可能完成、以及在不确定时主动请求人工介入。他们称 ER 2 是迄今最安全的机器人模型,在安全约束遵循与人体接近两类基准上表现最好,能更好地发现附近有人、触发安全工具调用,并在有人靠得太近时让机器人安全停下。
可获得性仍是分层的:ER 2 已可通过 Google AI Studio 使用,并在 Gemini Enterprise Agent Platform 面向企业私测;VLA 与端侧模型只对早期合作方开放,此外还有可信测试者计划可以申请。端侧模型的适配门槛被压得很低——用几小时、通常少于 200 个示例就能适配新的双臂本体,即使新本体的形状、传感器与自由度都与原来大不相同,官方演示里出现了 Dexmate、SO101、Trossen 等平台。
把时间线拉长看,这条路线是从 2025 年 3 月的初代 Gemini Robotics 一路走来的:从「机械臂加夹爪」的桌面任务,走向全身协调与跨本体迁移,官方致谢名单里出现了 Apptronik、Boston Dynamics、Agile Robots 这些本体厂商。它显然不是消费产品,而是一层希望被装进各种机器人里的智能——真正的检验,是这些自测数字能否在合作伙伴的现场里复现。