Generalist新进展:从UMI范式二指夹爪到末端泛化
来源:微信公众号 · 收录日期 2026-07-23 · 原文链接 ↗
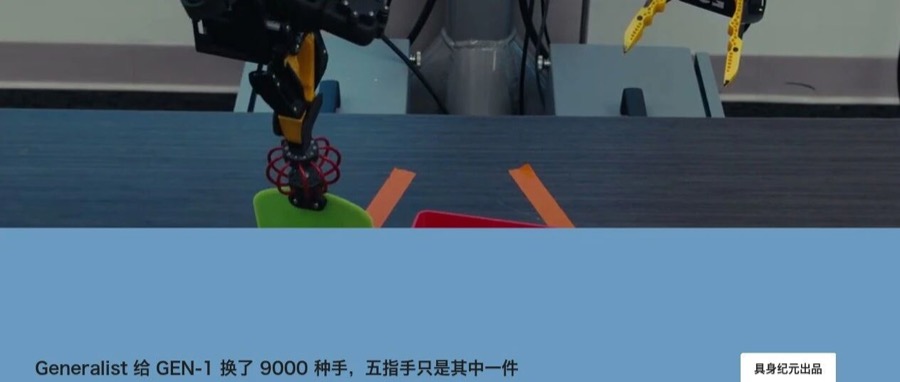
GEN-1 是 Generalist 的具身基座模型,现在支持的末端执行器范围相当宽,五指拟人手、带全新驱动方式的专用工具,以及两者之间的各种形态都在里面。官方给这次更新的定调是,通过让 GEN-1 适配这些新的手,他们证明了单一基座模型可以在物理交互方式截然不同的机器人上学会感觉运动策略,而且能力能够迁移。
GEN-1 的预训练用的是 Generalist 自有的机器人数据集。这个数据集现在覆盖了大量不同的末端执行器,真实交互数据超过 50 万小时。
其中一部分末端执行器是全新的形态,有自己的驱动方案和相机安装位置,有几种直接来自真实的商用场景。另一部分是现成工具、3D 打印件,或者对标准二指夹爪的定制改装。光是后面这一类,官方给出的变体数量就有大约 9000 种,选型的目的是让模型见到尽可能宽的接触物理。
在 Generalist 的表述里,每一种末端执行器都是一个不同的感觉运动接口,是 GEN-1 感知物理世界的一条通道,用来学习几何、接触和动力学。在成千上万个这样的接口上做预训练,教给模型的是通用的感觉运动表征,也就是一种能迁移到新手、新抓取方式上的物理常识。
每一把手都是一套在世界里行动的词汇表。这一节把“换个夹爪”这件事从硬件问题重新定义成了语言问题,是整篇博客里最值得琢磨的部分。
本文由 OLICCA.LAB 基于公开资料整理编译,版权归原作者所有;查看原文 ↗