小鹏第二代 VLA 首次大升级:从 3D 空间走向 4D 时空
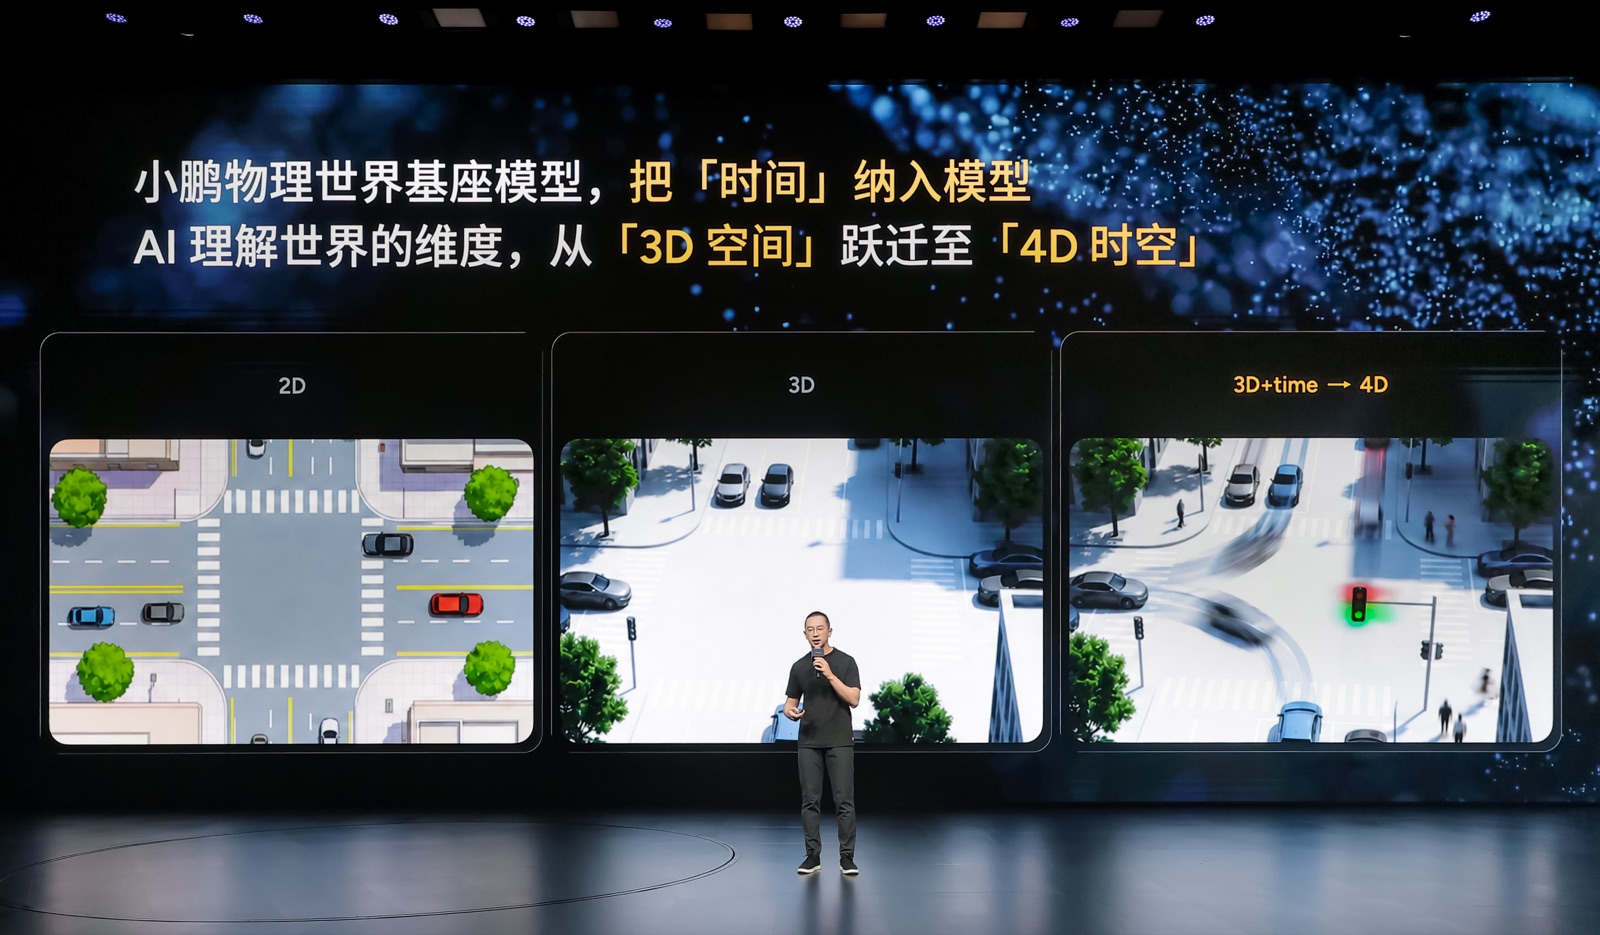
让模型理解「时间」
8 月 27 日,小鹏在广州举办以「TIME 时间」为主题的物理 AI 分享暨第二代 VLA 全新版本体验日活动。按照官方发布的信息,小鹏第二代 VLA 大模型迎来首次重大升级,全新 XOS 6.3.0 版本将于小鹏 G9L 全球首发。VLA 指的是把视觉、语言与动作放进同一个模型的架构,而这次升级要改的,正是它对「时间」的理解。
升级的核心被概括为一句话:让 AI 开始真正理解时间——从过去对物理世界的静态 3D 空间理解,走向动态的 4D 时空理解。官方给出的背景是:真实世界并不是一张张静止的图片,而是一个不断变化、连续演进的过程;传统模型可以识别车辆、行人、道路和交通信号,但要完成复杂的物理世界决策,仅仅「看见」远远不够。
具体实现上,新版本引入 Infini-VLA 长时序架构:模型记得前 30 秒的世界,驾驶判断因此拥有更长的上下文,连续发生的道路事件不再被割裂成一个个独立画面,而是把此前发生的动作、位置与场景串联起来,形成更完整的时序理解。把「记住过去」交给专门的架构,而不是靠堆叠单帧推理,是这次升级在方法上的关键差异。
推理侧改用 Streaming Inference(流式自回归推理),从离散推理走向连续推理。官方给出的端到端响应速度提升是 300%。传统模型是「看、算、输出、再看」的串行模式,新版本要做到的是「边看、边想、边行动」的并行处理。在车载场景里,这一点的意义不只是「更快」:只要响应时间小于人对突发情况的反应,车辆的表现就更接近人类的驾驶节奏。
预测能力由 X-Foresight 预测世界模型承担。官方称,它可以预判 6 秒内会发生什么,推演周边交通参与者未来的可能行为;在真实道路上,前车可能突然刹停、行人可能临时改变方向、旁车可能突然加塞,预测更多种未来,才能选择更好的行动。对一辆辅助驾驶的车来说,「愿意多想几种可能」往往比「反应更快」更能减少急刹与犹豫。
参数、架构与蒸馏
模型规模上,官方披露端侧模型参数量扩大了 3.5 倍,并称这是主流 VLA 的 15 倍以上;同时引入 MoT 混合架构,针对不同任务动态分配模型能力,减少城区道路、园区、泊车等场景之间的任务干扰,把不同的问题交给不同的「专家」。在端侧部署大模型的难点恰恰在这里:算力、内存与功耗都是硬约束,模型越大,就越需要靠架构设计而不是简单堆参数来换取能力。更大的模型也带来更强的泛化能力——小鹏的说法是,这样才能让快速进入全球市场成为可能;官方把超前轨迹预判、超长有效时序与更快的决策响应合在一起,称多维综合安全能力提升 20 倍。倍数是企业自测的口径,实际体验如何仍要看量产推送后的用户反馈。
与此同时,公司用小鹏自研的学习式 Token 压缩与蒸馏训练,在不牺牲输入信息与模型容量的前提下,以更少的有效 Token 实现高质量视觉理解,把基座模型的能力部署到算力更低的平台上。官方提到,蒸馏后的图灵 VLA 2.0 Lite 预计 9 月开启首批推送,小鹏 G9L Max 版本将首发搭载这一蒸馏版本。让老车型与低算力平台也能用上新模型,是这套蒸馏路线最直接的商业价值。
从 VLA 到整车大脑 Master Agent
这次升级不只面向智能辅助驾驶。小鹏首次推出 Master Agent,实现 VLA 与 VLM 的驾舱融合,并将其描述为「用做机器人的方式重构车机大脑」——也就是说,车上的智能不再被切成「开车的一套」和「座舱的一套」,而是共享同一个理解与决策中心。
Master Agent 建立在小鹏自研的 Omni 全模态模型之上:不仅能理解自然语言和模糊语义,还能把用户意图自动拆解为任务,并调度智驾、底盘、座舱、车身控制等垂直 Agent 协同执行,形成从「理解」到「行动」的闭环。用官方的话说,整车第一次拥有了一个统一大脑,车辆智能从响应单一指令,走向自主理解意图、规划任务和协同执行。这种「多 Agent 调度」的思路,与当下机器人领域把大模型当调度器的做法如出一辙。
落到可感知的功能上,新版本带来「语音靠边停车」与「语音控制就近泊入」:用户只需通过语音下达停车指令,车辆即可在智驾状态下自主寻找合适位置完成靠边停车,实现从「语音指令」到「自主执行」的完整闭环。这类功能的门槛不在于听懂一句话,而在于把「停哪儿、怎么停、什么时候能停」这些安全判断接过来。
从 Robotaxi 下放到量产车,再走向全球
小鹏提到,搭载第二代 VLA 的 Robotaxi 近日获得广州市智能网联汽车远程测试资质,可在广州相关一、二、三级测试道路开展主驾无安全员道路测试,这意味着其进入主驾无人的关键道路验证阶段。同时,Robotaxi 的 L4 级能力正通过同源技术下放到量产车型。用同一套基座模型覆盖 L2 到 L4,是小鹏反复强调的技术路线:能力上探的同时,也让研发投入摊薄到更大的装车量上。
同一套底座也在向机器人延展:小鹏通用人形机器人 IRON 搭载 3 颗图灵 AI 芯片,有效算力 2250 TOPS,物理世界基座模型已实现端侧部署,无需远程遥操作即可自主完成复杂工作任务。8 月 24 日,小鹏机器人业务完成首轮股权融资,融资超 9 亿美元、投后估值超 63 亿美元,由 IDG 资本领投、高榕创投参投,并获得腾讯与阿里巴巴两家战略投资者支持。
全球化方面,小鹏称近期已在德国完成第二代 VLA 的本地化验收测试:这套基于中国数据训练的模型,在几乎不增加本地化训练数据的情况下,于德国城市道路的实际体验与国内高度接近。公司目标是在明年上半年率先在欧洲获得监管许可,并陆续向海外用户交付第二代 VLA。对智驾出海来说,这条信息比任何发布会上的演示都更值得关注——它检验的是数据与训练体系能否迁移,而不只是一款车能不能在当地卖。
支撑这一切的是小鹏反复强调的 AI Infra:一套覆盖数据、训练、仿真、评估、部署与算力的完整体系。官方披露,当前模型单次训练数据吞吐量已达到 1 亿 clips,比半年前增长 10 倍;公司依托百万级车队与十亿级数据资产构建数据飞轮,用结构化、标签化和语义化处理从海量真实数据中发现未知问题,再反哺模型迭代。物理 AI 与数字 AI 的差别也在这里:数据不来自互联网,而来自车在真实世界里的每一次行驶与每一次错误。