Shuran组算法硬件codesign新作:硬件设计也有了 test-time scaling
来源:微信公众号 · 收录日期 2026-07-29 · 原文链接 ↗
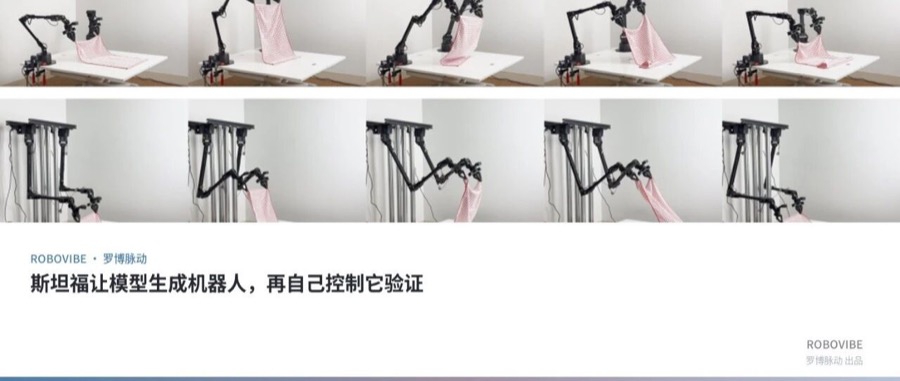
ALOHA 大概是过去两年最常见的双臂平台,两条臂正立安装在桌面两侧。让它甩开一块揉成一团的布,动作得从举过头顶开始往前抛,靠惯性把布展开,这件事它做得下来,但做得难看。
最大关节速度达到 2.57 rad/s,已经接近 ALOHA 那套 Dynamixel 电机的上限,而末端相对目标轨迹偏出 13.0 厘米,差不多一个手掌的宽度。臂长不够,加速度就得往上补,电机速度顶到上限,轨迹自然跟不住。
同一段人手演示,换一台机器人去做,偏差又是另一个数。策略在这里已经不是瓶颈,这台机器的骨架才是。
末端执行器轨迹如今是操作策略学习里最通用的任务表示。UMI 那一整条工作把动作从具体硬件里解耦出来,采一次人手演示,不同机器人都能拿去用,这条线真正的意义就在于动作终于有了一个硬件无关的格式。但执行并不是硬件无关的,同一条轨迹迁移到不同本体上,成功率并不相等。斯坦福和哥伦比亚大学的这篇 Transformer Transformer 把这句话反过来问了一次。
既然动作格式已经通用了,硬件为什么还得是固定的。给定一段人类演示的动作,什么样的机器人本体最适合做它,能不能让模型直接把这台机器人生成出来,并且当场证明它执行得了这段动作。
本文由 OLICCA.LAB 基于公开资料整理编译,版权归原作者所有;查看原文 ↗