宋舒然:UMI脉络简述,让机器人操作尽可能简单,但不要过度简化
来源:微信公众号 · 收录日期 2026-07-27 · 原文链接 ↗
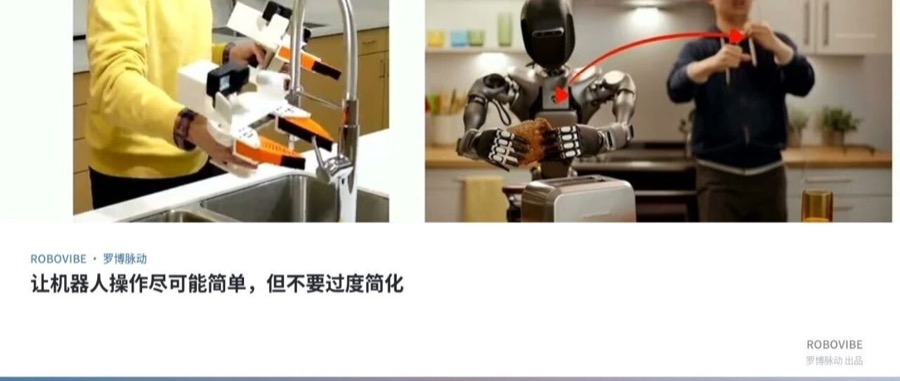
•开场用一个会擦碗、能判断「干净」、还记得关水龙头的洗碗机器人,点出一个反直觉的观点:看似简单的操作其实极其复杂,涉及可形变物、铰接物、流体和高层语义。
•她放出一组硬件、环境、任务都迥异的机器人视频,很多出自创业公司和别的实验室——它们的共同点是都由她的 UMI 数据采集与学习管线驱动。
•UMI(通用操作接口)就是一个手持夹爪加一个 GoPro:GoPro 存视觉观测,视觉 SLAM 跟踪相机运动得到动作,一对输入输出就够训练出策略,两年多前已开源、被广泛复现改造。
•两条核心设计原则:一是做成可穿戴设备,让外行也能直观采数据、有触觉反馈、可跨环境;二是末端中心、任务中心,只抓手部运动和局部感知,忽略身体其余部分,因此数据易迁移到别的本体。
•对比遥操作:遥操作需要机器人在环,把采数据卡死在实验室和特定本体上,难规模化——她比喻它是「机器人学里的糖」,入门好用却上瘾不健康。
本文由 OLICCA.LAB 基于公开资料整理编译,版权归原作者所有;查看原文 ↗