宇树发布 Dex5-S 灵巧手:22 自由度、约 6350 美元起
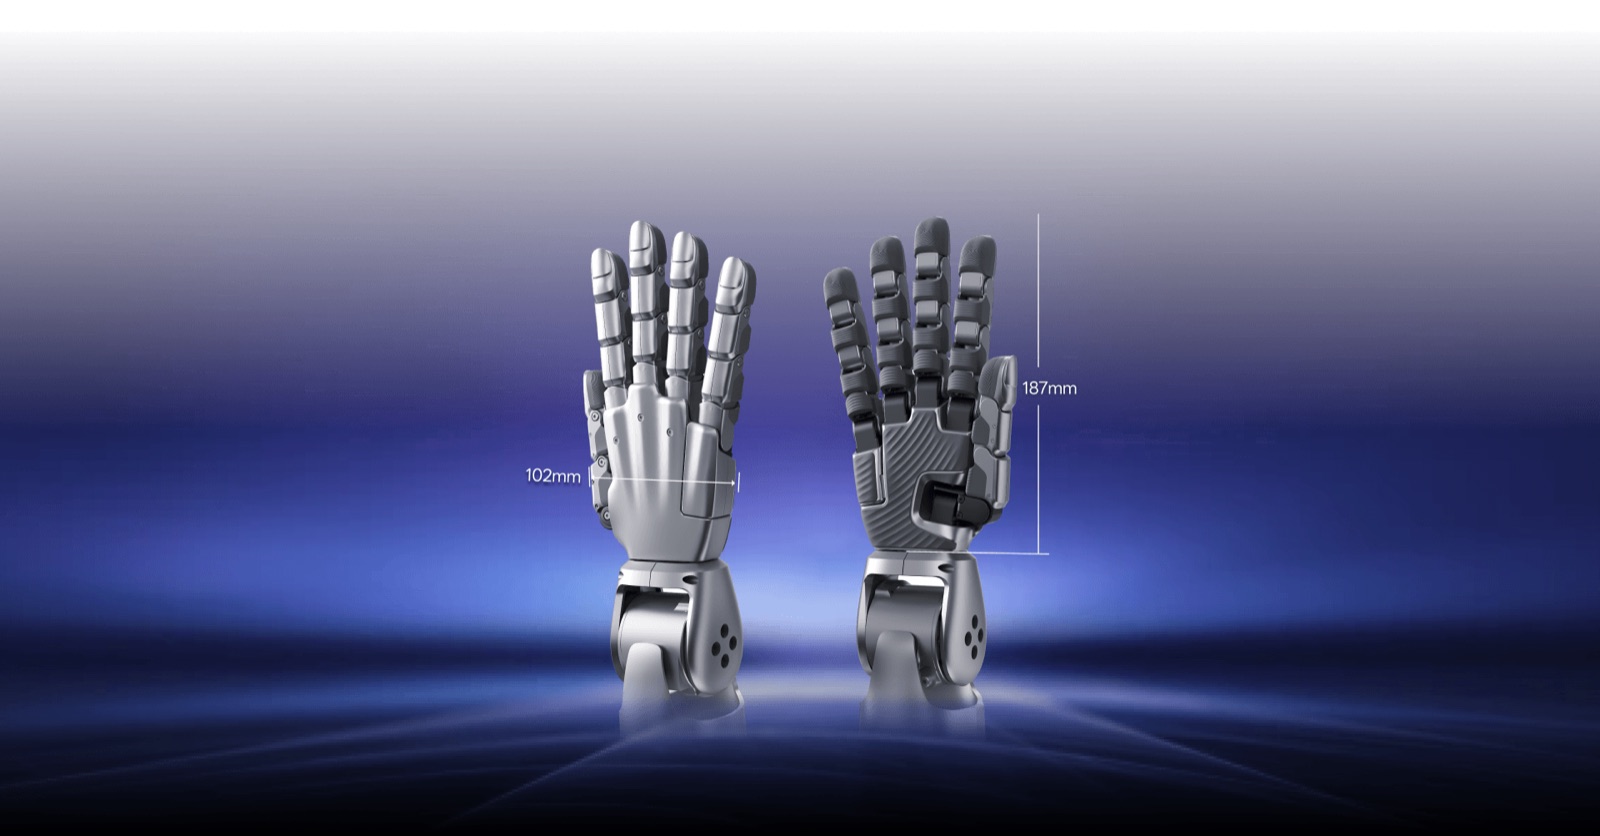
22 个自由度是怎么分的
9 月 21 日,宇树发布灵巧手 Dex5-S。按官网口径,它按人手尺度 1:1 设计,单手 22 个自由度,关节采用直驱且可反驱,配备双编码器,单手持续负载 1 公斤、峰值 2 公斤,标价约 6,350 美元起。这个价格与这组规格放在一起,才是这条新闻真正的分量。
22 个自由度不是平均分配的。拇指 5 个,食指、中指、无名指各 4 个,小指 5 个——小指上还新增了一个侧摆(roll)轴。宇树把这一点写进卖点,因为人手在抓握时,拇指与小指的配合方式与其余三指并不一样;过去不少灵巧手在小指上省自由度,抓取的稳定性就直接打折。
把它放回宇树自己的产品序列里看,位置会更清楚:官网的灵巧手目录中已列出 Dex5-S、Dex2/5、Dex1-1、Dex5-1、Dex3-1 等多个型号,Dex5-S 属于其中自由度最高的一档。也就是说,这不是一次孤立的发布,而是一条已经铺开的产品线在往上加一档。
传动与反馈是另一组关键词。全部 22 个电机都是直驱且可反驱,配双编码器:直驱意味着更少的中间传动环节,可反驱意味着外力可以反向推动关节,这对与人接触的安全性和力控都更友好;双编码器则让关节位置读数更可靠。手部规格里还写明,当某个关节电机受到极端外部冲击时,冲击保护结构会替齿轮挡下伤害,全部 22 个自由度都有覆盖。
负载与寿命方面,宇树给出的说法颇为直白:最好的训练方式,是不要被过温报警打断。这正是它强调 2 公斤峰值负载、1 公斤持续负载与弯折寿命测试的原因——对做数据采集和遥操作的人来说,手能不能连续干几小时,比极限指标更重要。此外,规格表里给出的是一致的工作温度与过温保护策略之外的东西——持续负载决定了它能不能被当作生产工具,而不是演示道具。
接口、控制率与一根线的取舍
接口给了三种选择:千兆以太网(1000BASE-T1 配置)、USB 与高速 RS-485。供电范围 15 至 65 伏,电源接头为 XT30,峰值功率 200 瓦。也就是说,它并不挑特定的机器人平台,常见的机器人电源与总线都能接得上。
控制率则按接口分档:以太网与 USB 可达 1000 Hz,高速 RS-485 为 50 Hz。控制频率决定了力控与柔顺控制能做到多细——1000 Hz 才撑得起需要高频力反馈的操作,50 Hz 对很多抓取任务够用,但很难做更精细的接触控制。做模仿学习或强化学习的人,会先看这两个数字。
总线之外,反馈与指令的丰富程度同样关键。它的通信速率为 6 Mbps,可回传关节模式、位置、速度、力矩、温度、电压与电流,可下发关节模式、位置、速度、力矩以及刚度与阻尼。位置与力矩能否高频回传,决定了数据采集的质量,也决定了策略网络能学到多细的动作。
还有一处很实用但容易被忽略的细节:在千兆以太网配置下,手掌相机可以直接插到手上,不必再为相机单独外挂走线。对一台要在狭窄空间里抓取的末端执行器来说,少一根线往往意味着少一个故障点,也意味着手腕转动时不会被线缆限制。
物理规格上,它的外形尺寸是 102×187×26 毫米、重 620 克,外壳为铝合金,内部基于精密微型减速箱。配置表里,Dex5-S 与 Dex5-S Pro 的自由度、负载、尺寸与重量完全一致,主要差别在 Pro 版本带触觉感知——是否要触觉,取决于具体任务对接触状态判断的要求。把这两点放在一起看,选择就变成一道算术题:如果任务需要判断「抓没抓住」「滑没滑」,触觉带来的信息量值得为此多花的成本;如果只是固定形状物体的搬运,普通版本已经足够。
6,350 美元意味着什么
价格值得单独说一句。灵巧手长期被视为人形机器人最大的成本与可靠性瓶颈之一:自由度越多,传动越复杂,可靠性越难保证,而此前这个品类的出货量又太小,成本降不下来。此前同级别的产品(如 Shadow Hand 一类)售价常是它的数倍到十数倍。
这也解释了为什么「便宜」本身是一条重要新闻。当一只手从数万美元级降到 6,350 美元起,做具身智能数据集、做遥操作采集、做高校实验的门槛都会被拉低——末端执行器不再是最稀缺的那一环。规格表上写着 22 个自由度,但真正决定它能不能被大规模用起来的,是采购价格、交期与备件。
宇树的节奏并不只在手上。10 月,公司为升级款人形 G1+ 开放预订,日本经销商自 10 月 13 日起接受预约;2026 年内,宇树已在上海完成上市。一家同时做四足、人形、灵巧手、关节电机与激光雷达的公司,把零件与整机一起推向市场,本身就构成一种成本优势。
对行业而言,低价高自由度灵巧手意味着末端执行器正在从定制件变成可采购件。当本体、手与模型都能按量产价格供给,人形机器人从演示走向批量落地所缺的那几块拼图正在被逐块补齐。当然,22 个自由度只是硬件前提:要让它真的会干活,还需要模型、数据与整套软件栈把那 22 个关节用起来。剩下的是软件问题:一只 22 自由度的手要真正被用起来,需要有能控制好它的策略与足够规模的数据——遥操作采集的演示、覆盖不同形状物体的训练流程,以及对失败案例的快速复现手段。硬件把成本与可靠性门槛降下来之后,这些工作才有机会被更多人同时做。