Google DeepMind 釋出 Gemini Robotics 2:給機器人「全身智慧」
三個模型,各管一段
7 月 30 日,Google DeepMind 釋出 Gemini Robotics 2 家族,主打「全身智慧」:機器人可以在行走、下蹲、伸展等全身動作中完成操作,兼顧雙手協同、雜亂環境操作與多臺機器人協作。官方給出的定位不是某款機器人,而是「驅動下一代真正可適應機器人的智慧層」——從腳到指尖。
釋出稿先把問題擺出來:多數機器人仍是被預程式設計或遙操作的,只能應付狹窄、重複的任務序列,既不能真正自己學習,也無法適應不可預測的環境;而把一個本體上學到的技能遷移到另一個本體,至今仍然極其困難。要在規模上處理最難的問題,各種形狀與尺寸的機器人都需要能思考、行動、與人互動的 AI 模型。Gemini Robotics 2 就是針對這兩件事的答案。
它由三個模型組成,分工清晰。Gemini Robotics 2 是最先進的視覺-語言-動作模型(VLA),把視覺與語言輸入轉成電機控制,能控制從腳到指尖的完整人形,也支援其他雙臂機器人,並在靈巧手與普通夾爪上都帶來新的操作水平。Gemini Robotics ER 2 是具身推理(ER)模型,作為視覺語言模型充當機器人的「智慧體」:理解物理世界、與人交流、規劃持續數分鐘的多步任務,並協調多臺機器人協同工作。Gemini Robotics On-Device 2 則是最高效的 VLA,為在機器人裝置上本地執行而最佳化,可以用幾小時的資料完成對全新本體的適配。
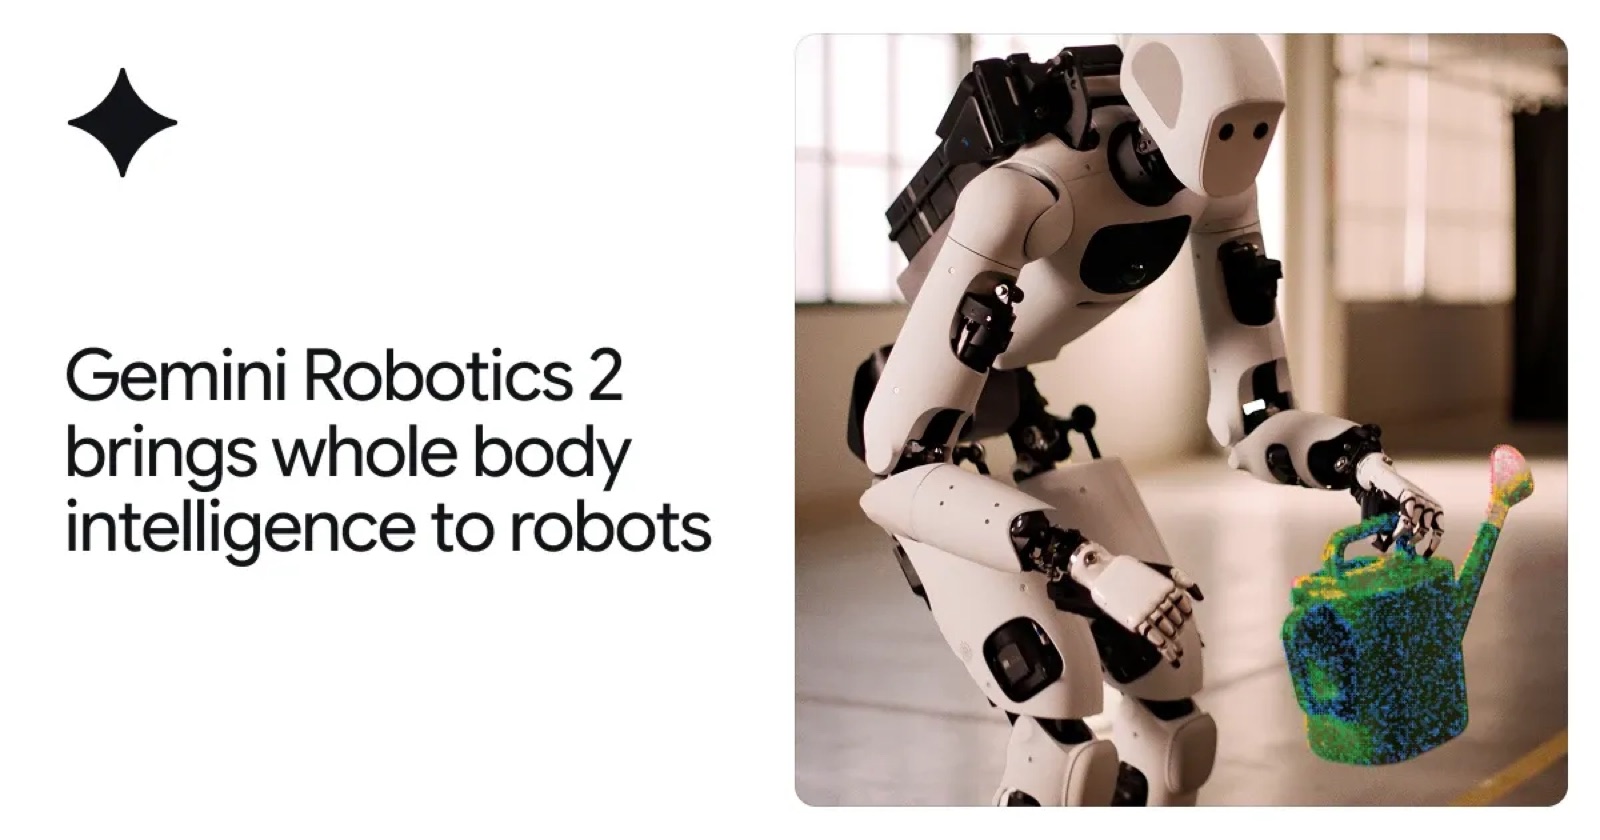
官方給了一個具體的例子:讓搭載 Gemini Robotics 2 的 Apptronik Apollo 2 人形「把灑水壺放進底層貨架的綠桶裡」。Apollo 處理指令、走到桌邊、拿起灑水壺,再走幾步到貨架前,把它準確放進目標位置。DeepMind 同時承認一個短板:機器人的移動速度仍有待提升。
從桌面任務到「腳到指尖」
這次升級最直觀的變化是控制範圍。此前幾代模型控制的是人形的上半身,完成的是桌面任務;Gemini Robotics 2 首次把控制擴充套件到整個人形,把意圖翻譯成全身控制。這背後的理由很樸素:世界是按人的動作建造的,要伸手、要彎腰、要在侷促雜亂的房間裡保持平衡——別種形態的機器人在這些地方根本進不去。
靈巧性同樣被當成重點。同一個模型既能在手上工作、也能在夾爪上工作:在 Apollo 2 上它可以操作五指、22 個自由度的 SharpaWave 手,完成打結、封自封袋這類精細動作;在 Franka Duo 平臺上則可以操作標準兩指平行夾爪,執行緊密裝箱一類複雜任務。官方表示,他們還在繼續推進精度與速度,目標是人類級別的靈巧性。
官方數字怎麼讀:靈巧手仍是短板
最能說明問題的是評測設定:同一個模型檢查點被放到三種本體上——裝 Inspire 手的 Apptronik Apollo 2、裝 SharpaWave 手的 Apollo 2,以及配 Robotiq 夾爪的 Franka Duo。這正是「跨本體」的含義:模型權重不動,換身體。
公司自測的結果,Apollo 2 配 Inspire 手時,桌面抓取成功率 68.4%、地面抓取 45.7%、貨架抓取 76.3%;換到 Franka Duo 雙臂平臺,通用抓放 74.2%、工具集配 78.9%、精密插裝 89.6%。官方說明,圖表裡的每根柱子代表同一技能類別下多個任務的平均成功率,而不是單個任務的最好成績。
多指靈巧操作則明顯更難:Apollo 2 配 SharpaWave 手時,擰下燈泡 92%、擰上燈泡 36%、綁垃圾袋 44%、用簸箕 32%、密封袋封口 40%。DeepMind 自己在圖注裡寫明,全身任務與夾爪類靈巧任務達到中到高成功率,但多指靈巧操作仍然具有挑戰性——五項裡有四項低於 50%。
讀這些數字要留兩層餘量。其一,它們全部是公司自測,圖表上帶著誤差棒,不是獨立復現的基準;其二,不同技能類別之間的數字不能直接橫比,抓取與擰燈泡的難度不可同日而語。這也是所有機器人模型釋出時的共同問題:能力是真的在進步,但距離「可交付的可靠」還隔著大量現場驗證。
推理、安全,以及它現在能被誰用上
Gemini Robotics ER 2 扮演的是機器人「高階大腦」:觀察房間、推理完成任務的步驟、與 VLA 協調把動作做出來、並持續跟蹤進度直到任務完成,因此可以自我糾錯,也能泛化到新情境與新目標。這次更新讓它更可靠地執行更長序列的任務——持續數分鐘、涉及數百個決策;它現在還能判斷任務何時開始、何時結束,並定位關鍵事件發生的時刻,官方稱這是理解進度能力上的一次躍升。
安全方面,DeepMind 一併釋出了 ASIMOV-Agentic 基準,用來衡量具身推理智慧體在編排安全行為與處理不確定性上的能力:包括拒絕 VLA 發出的不安全工具呼叫、預測一項任務是否可能完成、以及在不確定時主動請求人工介入。他們稱 ER 2 是迄今最安全的機器人模型,在安全約束遵循與人體接近兩類基準上表現最好,能更好地發現附近有人、觸發安全工具呼叫,並在有人靠得太近時讓機器人安全停下。
可獲得性仍是分層的:ER 2 已可通過 Google AI Studio 使用,並在 Gemini Enterprise Agent Platform 面向企業私測;VLA 與端側模型只對早期合作方開放,此外還有可信測試者計劃可以申請。端側模型的適配門檻被壓得很低——用幾小時、通常少於 200 個示例就能適配新的雙臂本體,即使新本體的形狀、感測器與自由度都與原來大不相同,官方演示裡出現了 Dexmate、SO101、Trossen 等平臺。
把時間線拉長看,這條路線是從 2025 年 3 月的初代 Gemini Robotics 一路走來的:從「機械臂加夾爪」的桌面任務,走向全身協調與跨本體遷移,官方致謝名單裡出現了 Apptronik、Boston Dynamics、Agile Robots 這些本體廠商。它顯然不是消費產品,而是一層希望被裝進各種機器人裡的智慧——真正的檢驗,是這些自測數字能否在合作伙伴的現場裡復現。