Generalist新進展:從UMI範式二指夾爪到末端泛化
來源:微信公眾號 · 收錄日期 2026-07-23 · 原文連結 ↗
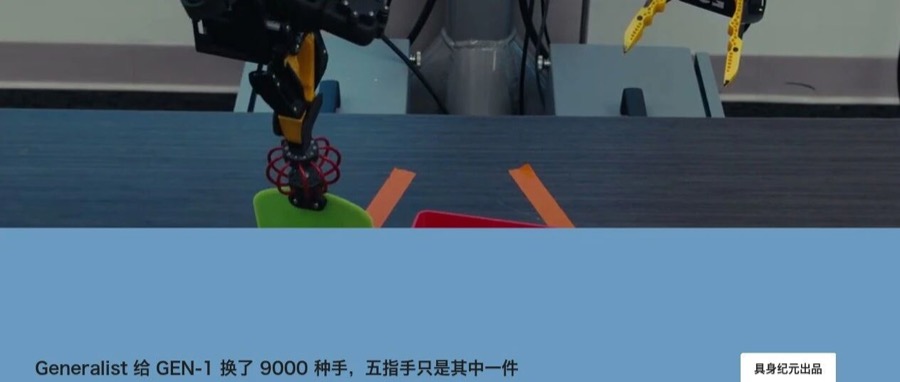
GEN-1 是 Generalist 的具身基座模型,現在支援的末端執行器範圍相當寬,五指擬人手、帶全新驅動方式的專用工具,以及兩者之間的各種形態都在裡面。官方給這次更新的定調是,通過讓 GEN-1 適配這些新的手,他們證明了單一基座模型可以在物理互動方式截然不同的機器人上學會感覺運動策略,而且能力能夠遷移。
GEN-1 的預訓練用的是 Generalist 自有的機器人資料集。這個資料集現在覆蓋了大量不同的末端執行器,真實互動資料超過 50 萬小時。
其中一部分末端執行器是全新的形態,有自己的驅動方案和相機安裝位置,有幾種直接來自真實的商用場景。另一部分是現成工具、3D 列印件,或者對標準二指夾爪的定製改裝。光是後面這一類,官方給出的變體數量就有大約 9000 種,選型的目的是讓模型見到儘可能寬的接觸物理。
在 Generalist 的表述裡,每一種末端執行器都是一個不同的感覺運動介面,是 GEN-1 感知物理世界的一條通道,用來學習幾何、接觸和動力學。在成千上萬個這樣的介面上做預訓練,教給模型的是通用的感覺運動表徵,也就是一種能遷移到新手、新抓取方式上的物理常識。
每一把手都是一套在世界裡行動的詞彙表。這一節把“換個夾爪”這件事從硬體問題重新定義成了語言問題,是整篇部落格裡最值得琢磨的部分。
本文由 OLICCA.LAB 基於公開資料整理編譯,版權歸原作者所有;檢視原文 ↗