小鵬第二代 VLA 首次大升級:從 3D 空間走向 4D 時空
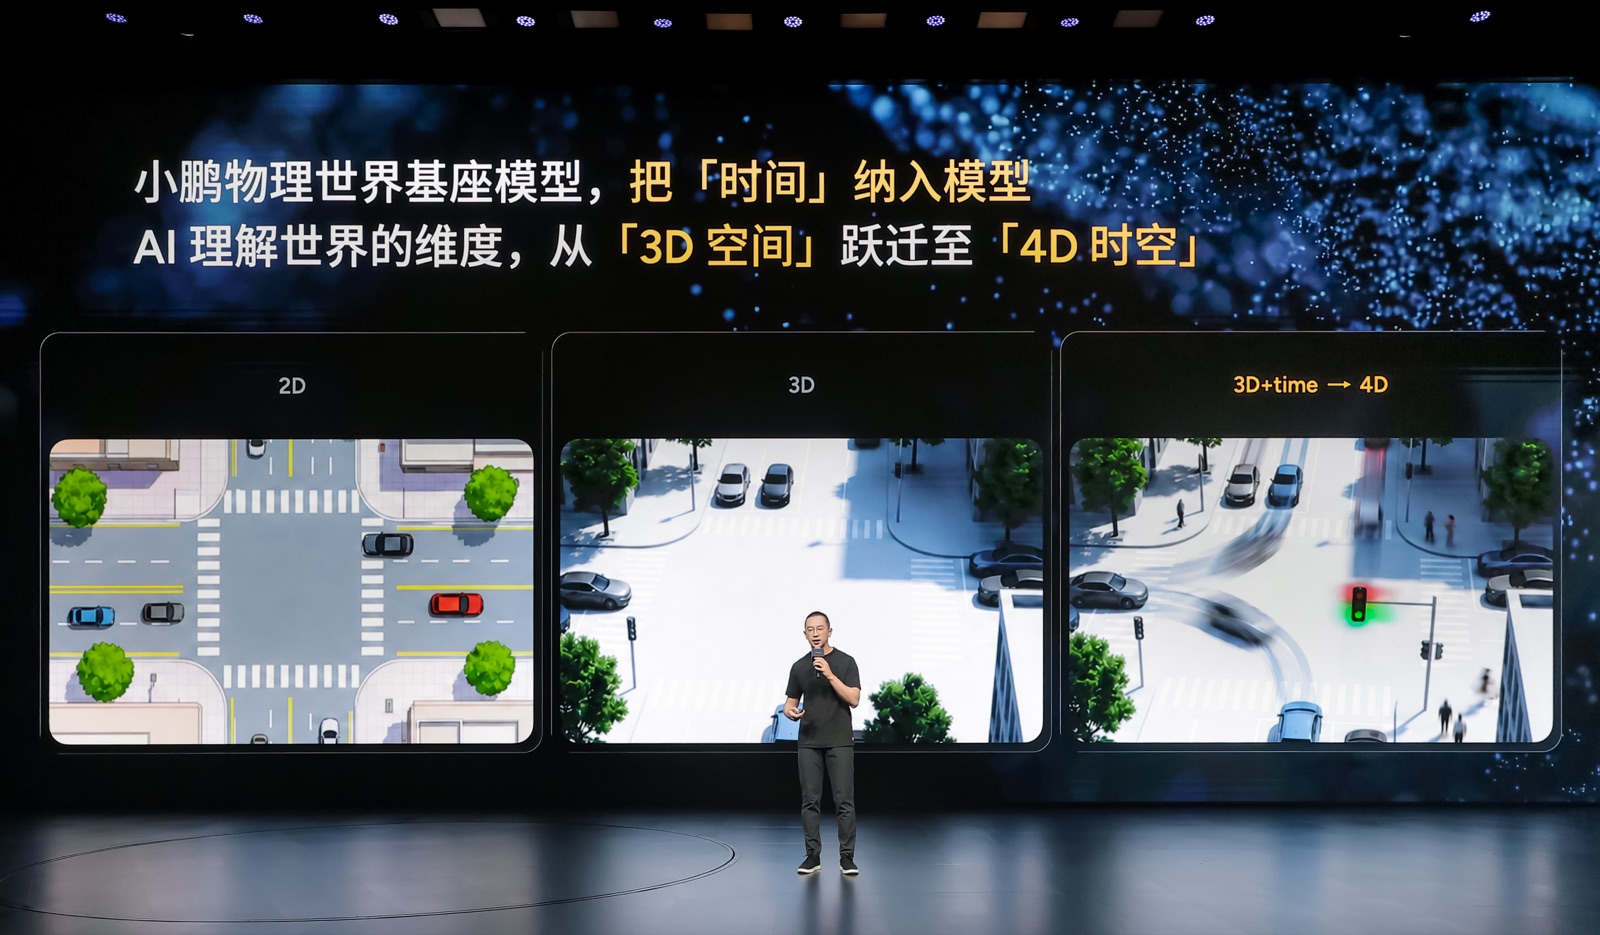
讓模型理解「時間」
8 月 27 日,小鵬在廣州舉辦以「TIME 時間」為主題的物理 AI 分享暨第二代 VLA 全新版本體驗日活動。按照官方釋出的資訊,小鵬第二代 VLA 大模型迎來首次重大升級,全新 XOS 6.3.0 版本將於小鵬 G9L 全球首發。VLA 指的是把視覺、語言與動作放進同一個模型的架構,而這次升級要改的,正是它對「時間」的理解。
升級的核心被概括為一句話:讓 AI 開始真正理解時間——從過去對物理世界的靜態 3D 空間理解,走向動態的 4D 時空理解。官方給出的背景是:真實世界並不是一張張靜止的圖片,而是一個不斷變化、連續演進的過程;傳統模型可以識別車輛、行人、道路和交通訊號,但要完成複雜的物理世界決策,僅僅「看見」遠遠不夠。
具體實現上,新版本引入 Infini-VLA 長時序架構:模型記得前 30 秒的世界,駕駛判斷因此擁有更長的上下文,連續發生的道路事件不再被割裂成一個個獨立畫面,而是把此前發生的動作、位置與場景串聯起來,形成更完整的時序理解。把「記住過去」交給專門的架構,而不是靠堆疊單幀推理,是這次升級在方法上的關鍵差異。
推理側改用 Streaming Inference(流式自迴歸推理),從離散推理走向連續推理。官方給出的端到端響應速度提升是 300%。傳統模型是「看、算、輸出、再看」的序列模式,新版本要做到的是「邊看、邊想、邊行動」的並行處理。在車載場景裡,這一點的意義不只是「更快」:只要響應時間小於人對突發情況的反應,車輛的表現就更接近人類的駕駛節奏。
預測能力由 X-Foresight 預測世界模型承擔。官方稱,它可以預判 6 秒內會發生什麼,推演周邊交通參與者未來的可能行為;在真實道路上,前車可能突然剎停、行人可能臨時改變方向、旁車可能突然加塞,預測更多種未來,才能選擇更好的行動。對一輛輔助駕駛的車來說,「願意多想幾種可能」往往比「反應更快」更能減少急剎與猶豫。
引數、架構與蒸餾
模型規模上,官方披露端側模型引數量擴大了 3.5 倍,並稱這是主流 VLA 的 15 倍以上;同時引入 MoT 混合架構,針對不同任務動態分配模型能力,減少城區道路、園區、泊車等場景之間的任務干擾,把不同的問題交給不同的「專家」。在端側部署大模型的難點恰恰在這裡:算力、記憶體與功耗都是硬約束,模型越大,就越需要靠架構設計而不是簡單堆引數來換取能力。更大的模型也帶來更強的泛化能力——小鵬的說法是,這樣才能讓快速進入全球市場成為可能;官方把超前軌跡預判、超長有效時序與更快的決策響應合在一起,稱多維綜合安全能力提升 20 倍。倍數是企業自測的口徑,實際體驗如何仍要看量產推送後的使用者反饋。
與此同時,公司用小鵬自研的學習式 Token 壓縮與蒸餾訓練,在不犧牲輸入資訊與模型容量的前提下,以更少的有效 Token 實現高質量視覺理解,把基座模型的能力部署到算力更低的平臺上。官方提到,蒸餾後的圖靈 VLA 2.0 Lite 預計 9 月開啟首批推送,小鵬 G9L Max 版本將首發搭載這一蒸餾版本。讓老車型與低算力平臺也能用上新模型,是這套蒸餾路線最直接的商業價值。
從 VLA 到整車大腦 Master Agent
這次升級不只面向智慧輔助駕駛。小鵬首次推出 Master Agent,實現 VLA 與 VLM 的駕艙融合,並將其描述為「用做機器人的方式重構車機大腦」——也就是說,車上的智慧不再被切成「開車的一套」和「座艙的一套」,而是共享同一個理解與決策中心。
Master Agent 建立在小鵬自研的 Omni 全模態模型之上:不僅能理解自然語言和模糊語義,還能把使用者意圖自動拆解為任務,並排程智駕、底盤、座艙、車身控制等垂直 Agent 協同執行,形成從「理解」到「行動」的閉環。用官方的話說,整車第一次擁有了一個統一大腦,車輛智慧從響應單一指令,走向自主理解意圖、規劃任務和協同執行。這種「多 Agent 排程」的思路,與當下機器人領域把大模型當排程器的做法如出一轍。
落到可感知的功能上,新版本帶來「語音靠邊停車」與「語音控制就近泊入」:使用者只需通過語音下達停車指令,車輛即可在智駕狀態下自主尋找合適位置完成靠邊停車,實現從「語音指令」到「自主執行」的完整閉環。這類功能的門檻不在於聽懂一句話,而在於把「停哪兒、怎麼停、什麼時候能停」這些安全判斷接過來。
從 Robotaxi 下放到量產車,再走向全球
小鵬提到,搭載第二代 VLA 的 Robotaxi 近日獲得廣州市智慧網聯汽車遠端測試資質,可在廣州相關一、二、三級測試道路開展主駕無安全員道路測試,這意味著其進入主駕無人的關鍵道路驗證階段。同時,Robotaxi 的 L4 級能力正通過同源技術下放到量產車型。用同一套基座模型覆蓋 L2 到 L4,是小鵬反覆強調的技術路線:能力上探的同時,也讓研發投入攤薄到更大的裝車量上。
同一套底座也在向機器人延展:小鵬通用人形機器人 IRON 搭載 3 顆圖靈 AI 晶片,有效算力 2250 TOPS,物理世界基座模型已實現端側部署,無需遠端遙操作即可自主完成複雜工作任務。8 月 24 日,小鵬機器人業務完成首輪股權融資,融資超 9 億美元、投後估值超 63 億美元,由 IDG 資本領投、高榕創投參投,並獲得騰訊與阿里巴巴兩家戰略投資者支援。
全球化方面,小鵬稱近期已在德國完成第二代 VLA 的本地化驗收測試:這套基於中國資料訓練的模型,在幾乎不增加本地化訓練資料的情況下,於德國城市道路的實際體驗與國內高度接近。公司目標是在明年上半年率先在歐洲獲得監管許可,並陸續向海外使用者交付第二代 VLA。對智駕出海來說,這條資訊比任何釋出會上的演示都更值得關注——它檢驗的是資料與訓練體系能否遷移,而不只是一款車能不能在當地賣。
支撐這一切的是小鵬反覆強調的 AI Infra:一套覆蓋資料、訓練、模擬、評估、部署與算力的完整體系。官方披露,當前模型單次訓練資料吞吐量已達到 1 億 clips,比半年前增長 10 倍;公司依託百萬級車隊與十億級資料資產構建資料飛輪,用結構化、標籤化和語義化處理從海量真實資料中發現未知問題,再反哺模型迭代。物理 AI 與數字 AI 的差別也在這裡:資料不來自網際網路,而來自車在真實世界裡的每一次行駛與每一次錯誤。