NEO 的雙手:通往物理世界的 API
來源:微信公眾號 · 收錄日期 2026-07-10 · 原文連結 ↗
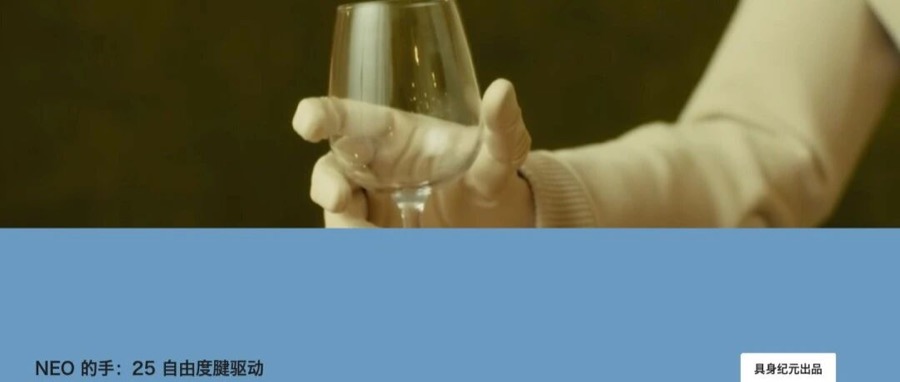
1X 在 2026 年 7 月 9 日釋出了 NEO 人形機器人的新一代雙手:25 個自由度、肌腱驅動、接近人手的靈巧性、力量、安全性和可靠性。
機器人能力的硬體上限不應再卡在“手”上;如果手的自由度、力控、觸覺、耐久和量產能力都到位,之後真正的瓶頸就會轉向資料和學習。
1X公司為NEO人形機器人平臺推出了一款突破性的25自由度(DOF)肌腱驅動機械手,實現了接近人類水平的靈巧度、力量、安全性和可靠性。
1X 稱已有數百隻手下線,並具備今年生產 10,000 隻手的能力。
我們很高興宣佈,NEO 人形機器人平臺迎來了一項突破:25 個自由度、肌腱驅動的雙手。它們在靈巧性、力量、安全性和可靠性上,已經接近人類水平。
本文由 OLICCA.LAB 基於公開資料整理編譯,版權歸原作者所有;檢視原文 ↗