Physical Intelligence 開放 Pi API beta:機器人基礎模型走向雲服務
從「發論文」到「模型即服務」
10 月 13 日,Physical Intelligence(π)宣佈最新機器人模型通過 Pi API beta 對外開放:開發者上傳自己的機器人資料、在 π 管理的算力上啟動微調,再通過託管的推理閘道器把微調後的模型跑在自己的機器人上;官網同步開放等待名單。這條新聞本身不長,但它標誌著一次定位轉變——從「發論文、放演示」轉向「模型即服務」。
π 在釋出稿裡給出一個設問:如果最新、最強的機器人基礎模型,可以通過一個簡單、開箱即用的 API 被適配到每一個具體應用上,會是什麼樣?他們的回答是:π 會把這件事做掉——你上傳資料,微調跑在他們的算力與基礎設施上,推理則由託管的閘道器提供。由於 π 可以快速更新支撐 API 的模型,他們計劃讓開發者持續用到最新、最強的模型。
為什麼需要這一層 API?部署機器人本身就是件難事:除了找對用例、把硬體做對,開發者還需要足夠聰明的模型來完成手上的任務。π0、π0.5 這類通用機器人基礎模型給出了一個不錯的起點——它們提供物理知識與能力的底座,能顯著減少適配新任務、新環境或新機器人所需的資料與工作量。但適配它們仍然需要機器學習基礎設施、算力與複雜的資料管道,而這些本身就不容易搞定。API 把這一段打包成了產品。目標依舊是那句老話:一個模型控制任意機器人。API beta 是他們所稱「為社群提供物理智慧底座、實現端到端自主」的第一步;釋出稿同時強調他們還很早期,開發者的反饋會塑造後續版本。
一個迴圈:採資料、訓模型、上機測試、用失敗決定下一批資料
為了確認 API 能支撐多樣化的應用,π 想回答兩個問題:模型能不能覆蓋不同行業的多種應用與機器人硬體?API 能不能讓開發者輕鬆地朝「有用的、實用的自主性」迭代?他們的做法是和正在部署機器人的公司緊密合作,在真實應用中驗證模型在不同任務、硬體與執行環境下的表現。
在這些早期合作裡,π 發現了一個共同點:具體的麻煩各不相同——一件裡外穿反的衣服、一種待不住在鏟斗裡的原料、一個落錯了位置的製造零件——但改進的流程幾乎一樣:採集演示資料、訓練模型、在機器人上測試、再根據失敗的情況決定下一批該採什麼資料。Pi API 就是把這套迴圈交到開發者自己手裡,用的還是 π 最新的模型。
這是機器人基礎模型落地時繞不開的迴圈。策略的表現取決於資料覆蓋了多少種失敗情形,而演示資料往往要靠上一輪測試暴露的問題來定向補齊;因此評測資料既是驗收標準,也是下一輪採集的指南。π 在 API 的流程說明裡把它畫成四步:上傳資料、微調 π 模型、通過託管推理在機器人上執行、用評測資料指導下一次迭代。
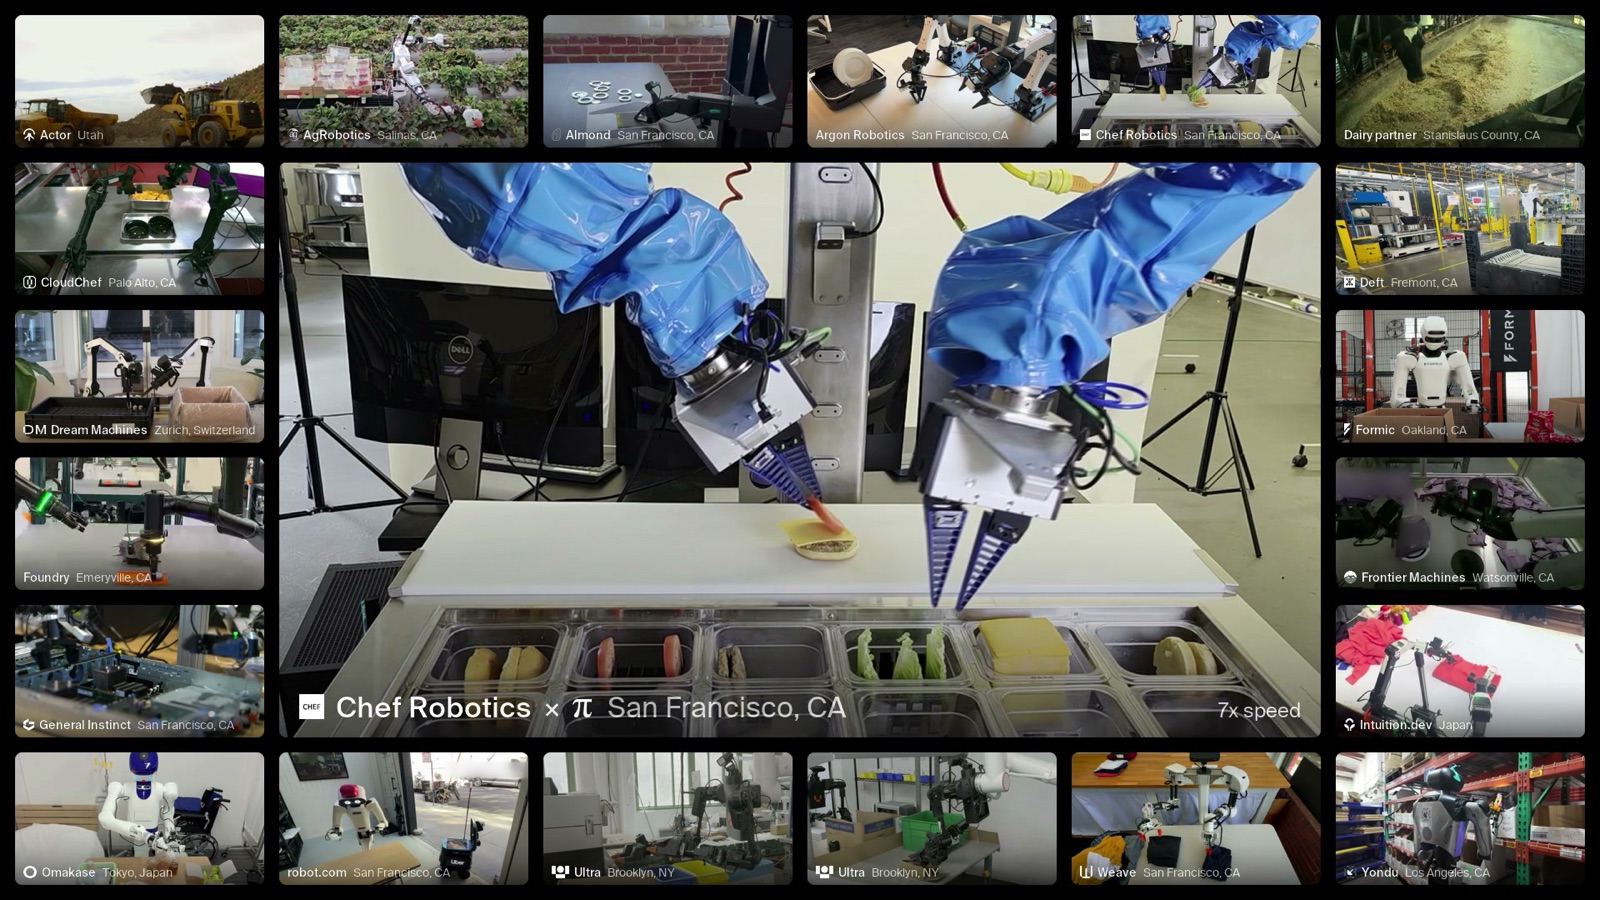
他們已經把 API 提供給一小批公司做早期訪問,用來測試這些公司能否自行提升自主性,結果反饋是啟動速度與進展都超出預期。值得一提的是執行方式:原始頁面裡展示的多數應用——從日本到瑞士,再到美國各地的部署——都是通過 API 的雲端推理執行的;而這些早期部署暴露出的問題之一,是部分場景的網路連通性挑戰。
早期使用者都在做什麼
Actor 是其中之一,它部署自主重型機械:自主輪式裝載機在一次真實的商業部署中鏟起物料並裝進自卸車,全過程機器裡沒有操作員。這類場景對「雲端推理」的容忍度,取決於現場網路與安全冗餘怎麼設計。
另一個例子是 Almond:它做的是 Axol 雙臂機器人,目標是讓 Axol 最終能造自己。頁面上的演示是 Axol 為自己裝配中使用的墊片去毛刺,用的模型是團隊迭代 Pi API 四天後得到的。四天這個時間尺度,正是 API 想要證明的事——適配不必以月計。
名單裡還能看到 AgRobotics、CloudChef、一家乳業合作方、Ultra、Weave 等已在合作中展示的應用方;早期訪問的名單則更長,包括 Argon Robotics、Chef Robotics、Deft、Dream Machines、Formic Robotics、Foundry、Frontier Machines、General Instinct、Intuition.dev、Omakase、robot.com、Yondu 等,此外還有一次駭客松。π 的描述是:這些早期部署橫跨多種環境與任務。
技術底座與該留的餘地
API 背後是一系列已公開的工作。2026 年 4 月 16 日釋出的 π₀.₇ 是一個「可轉向」的通用機器人基礎模型,強調湧現的組合泛化:能操作沒見過的廚房電器,能把技能遷移到不同的機器人與環境上,還能在一臺從未學過疊衣服的新機器人上直接疊衣服。它的訓練資料混合了多機器人資料、人類影片與自主機器人回合。更早的公開工作包括主開啟放世界泛化的 π₀.₅、從經驗中學習的 π*0.6,以及面向十分鐘以上長任務的 MEM 記憶。
這裡也能看出商業化路徑:π0 與 π0.5 的模型與程式碼是公開的,而 API 賣的是最新模型加上託管好的微調與推理基礎設施。開源打底、最新能力按服務收費,這正是「模型即服務」的典型結構,也解釋了為什麼 π 強調自己可以快速更新 API 底下的模型。
需要留有餘地的地方同樣清楚。這些結果多為公司自報,評測基準也與學術界的常規設定不同;通用機器人的家務能力距離可靠仍有明顯距離,而頁面上展示的應用大多集中在工業、物流與製造等結構化場景。另一個現實約束是雲端推理:託管閘道器讓開發者不必自建基礎設施,但也就把網路變成了執行鏈路的一部分——π 自己提到部分早期部署遇到網路連通性挑戰,對工廠產線與戶外機械來說,端側推理在相當長時間內仍是必需的選項。
π 自己對這件事的理由說得很實在:真實世界的機器人應用太多了,機器人施工、機器人手術、倉儲自動化,每一個都值得一整家公司去做;如果每個應用都要從零解決物理智慧問題,這些挑戰會變得無法逾越。把模型通過 API 放出去,既加速了整個機器人生態的成長,也順帶加速了他們自己對物理智慧的理解——這大概是「模型即服務」在機器人領域最直接的一層意義。