Shuran組演算法硬體codesign新作:硬體設計也有了 test-time scaling
來源:微信公眾號 · 收錄日期 2026-07-29 · 原文連結 ↗
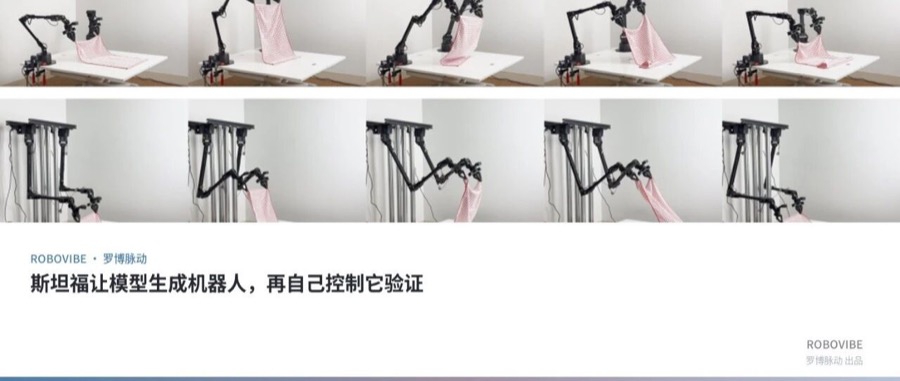
ALOHA 大概是過去兩年最常見的雙臂平臺,兩條臂正立安裝在桌面兩側。讓它甩開一塊揉成一團的布,動作得從舉過頭頂開始往前拋,靠慣性把布展開,這件事它做得下來,但做得難看。
最大關節速度達到 2.57 rad/s,已經接近 ALOHA 那套 Dynamixel 電機的上限,而末端相對目標軌跡偏出 13.0 釐米,差不多一個手掌的寬度。臂長不夠,加速度就得往上補,電機速度頂到上限,軌跡自然跟不住。
同一段人手演示,換一臺機器人去做,偏差又是另一個數。策略在這裡已經不是瓶頸,這臺機器的骨架才是。
末端執行器軌跡如今是操作策略學習裡最通用的任務表示。UMI 那一整條工作把動作從具體硬體裡解耦出來,採一次人手演示,不同機器人都能拿去用,這條線真正的意義就在於動作終於有了一個硬體無關的格式。但執行並不是硬體無關的,同一條軌跡遷移到不同本體上,成功率並不相等。斯坦福和哥倫比亞大學的這篇 Transformer Transformer 把這句話反過來問了一次。
既然動作格式已經通用了,硬體為什麼還得是固定的。給定一段人類演示的動作,什麼樣的機器人本體最適合做它,能不能讓模型直接把這臺機器人生成出來,並且當場證明它執行得了這段動作。
本文由 OLICCA.LAB 基於公開資料整理編譯,版權歸原作者所有;檢視原文 ↗