宋舒然:UMI脈絡簡述,讓機器人操作儘可能簡單,但不要過度簡化
來源:微信公眾號 · 收錄日期 2026-07-27 · 原文連結 ↗
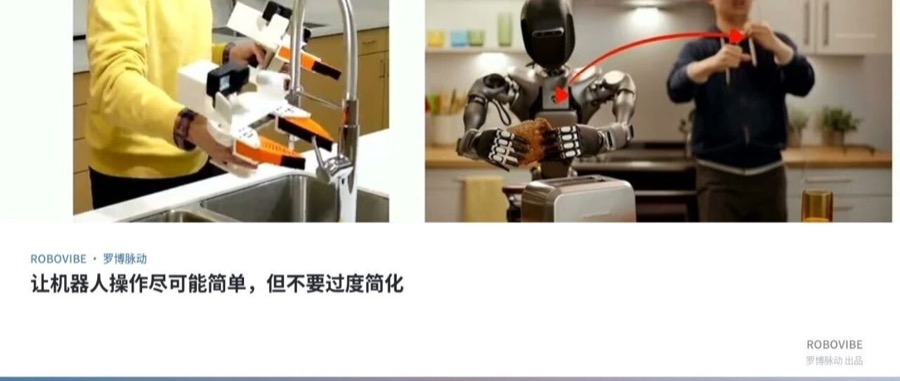
•開場用一個會擦碗、能判斷「乾淨」、還記得關水龍頭的洗碗機器人,點出一個反直覺的觀點:看似簡單的操作其實極其複雜,涉及可形變物、鉸接物、流體和高層語義。
•她放出一組硬體、環境、任務都迥異的機器人影片,很多出自創業公司和別的實驗室——它們的共同點是都由她的 UMI 資料採集與學習管線驅動。
•UMI(通用操作介面)就是一個手持夾爪加一個 GoPro:GoPro 存視覺觀測,視覺 SLAM 跟蹤相機運動得到動作,一對輸入輸出就夠訓練出策略,兩年多前已開源、被廣泛復現改造。
•兩條核心設計原則:一是做成可穿戴裝置,讓外行也能直觀採資料、有觸覺反饋、可跨環境;二是末端中心、任務中心,只抓手部運動和區域性感知,忽略身體其餘部分,因此資料易遷移到別的本體。
•對比遙操作:遙操作需要機器人在環,把採資料卡死在實驗室和特定本體上,難規模化——她比喻它是「機器人學裡的糖」,入門好用卻上癮不健康。
本文由 OLICCA.LAB 基於公開資料整理編譯,版權歸原作者所有;檢視原文 ↗