宇樹釋出 Dex5-S 靈巧手:22 自由度、約 6350 美元起
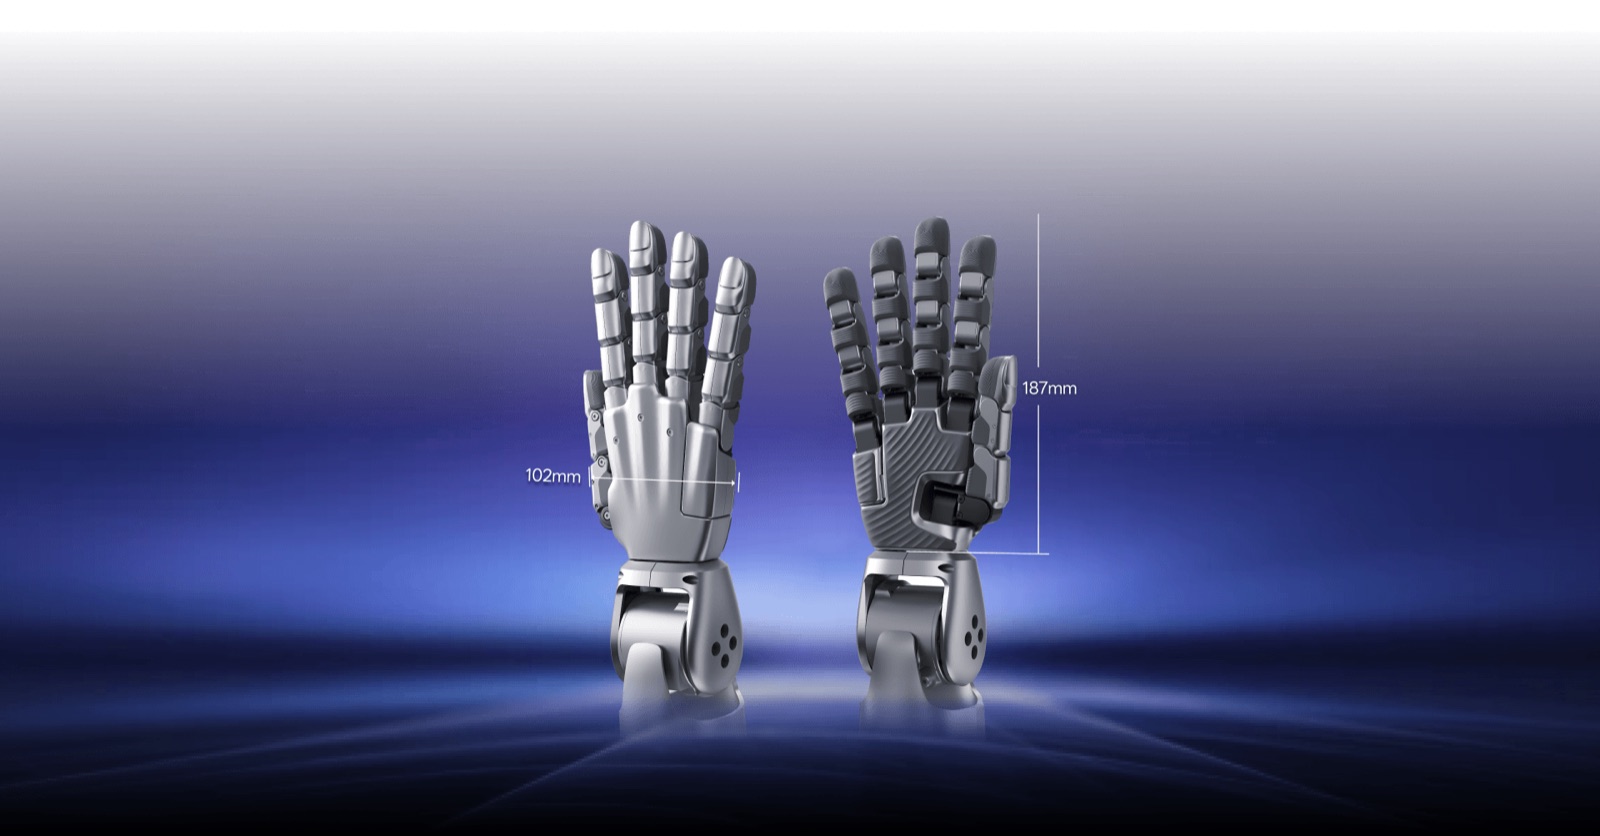
22 個自由度是怎麼分的
9 月 21 日,宇樹釋出靈巧手 Dex5-S。按官網口徑,它按人手尺度 1:1 設計,單手 22 個自由度,關節採用直驅且可反驅,配備雙編碼器,單手持續負載 1 公斤、峰值 2 公斤,標價約 6,350 美元起。這個價格與這組規格放在一起,才是這條新聞真正的分量。
22 個自由度不是平均分配的。拇指 5 個,食指、中指、無名指各 4 個,小指 5 個——小指上還新增了一個側擺(roll)軸。宇樹把這一點寫進賣點,因為人手在抓握時,拇指與小指的配合方式與其餘三指並不一樣;過去不少靈巧手在小指上省自由度,抓取的穩定性就直接打折。
把它放回宇樹自己的產品序列裡看,位置會更清楚:官網的靈巧手目錄中已列出 Dex5-S、Dex2/5、Dex1-1、Dex5-1、Dex3-1 等多個型號,Dex5-S 屬於其中自由度最高的一檔。也就是說,這不是一次孤立的釋出,而是一條已經鋪開的產品線在往上加一檔。
傳動與反饋是另一組關鍵詞。全部 22 個電機都是直驅且可反驅,配雙編碼器:直驅意味著更少的中間傳動環節,可反驅意味著外力可以反向推動關節,這對與人接觸的安全性和力控都更友好;雙編碼器則讓關節位置讀數更可靠。手部規格里還寫明,當某個關節電機受到極端外部衝擊時,衝擊保護結構會替齒輪擋下傷害,全部 22 個自由度都有覆蓋。
負載與壽命方面,宇樹給出的說法頗為直白:最好的訓練方式,是不要被過溫報警打斷。這正是它強調 2 公斤峰值負載、1 公斤持續負載與彎折壽命測試的原因——對做資料採集和遙操作的人來說,手能不能連續幹幾小時,比極限指標更重要。此外,規格表裡給出的是一致的工作溫度與過溫保護策略之外的東西——持續負載決定了它能不能被當作生產工具,而不是演示道具。
介面、控制率與一根線的取捨
介面給了三種選擇:千兆乙太網路(1000BASE-T1 配置)、USB 與高速 RS-485。供電範圍 15 至 65 伏,電源接頭為 XT30,峰值功率 200 瓦。也就是說,它並不挑特定的機器人平臺,常見的機器人電源與匯流排都能接得上。
控制率則按介面分檔:乙太網路與 USB 可達 1000 Hz,高速 RS-485 為 50 Hz。控制頻率決定了力控與柔順控制能做到多細——1000 Hz 才撐得起需要高頻力反饋的操作,50 Hz 對很多抓取任務夠用,但很難做更精細的接觸控制。做模仿學習或強化學習的人,會先看這兩個數字。
匯流排之外,反饋與指令的豐富程度同樣關鍵。它的通訊速率為 6 Mbps,可回傳關節模式、位置、速度、力矩、溫度、電壓與電流,可下發關節模式、位置、速度、力矩以及剛度與阻尼。位置與力矩能否高頻回傳,決定了資料採集的質量,也決定了策略網路能學到多細的動作。
還有一處很實用但容易被忽略的細節:在千兆乙太網路配置下,手掌相機可以直接插到手上,不必再為相機單獨外掛走線。對一臺要在狹窄空間裡抓取的末端執行器來說,少一根線往往意味著少一個故障點,也意味著手腕轉動時不會被線纜限制。
物理規格上,它的外形尺寸是 102×187×26 毫米、重 620 克,外殼為鋁合金,內部基於精密微型減速箱。配置表裡,Dex5-S 與 Dex5-S Pro 的自由度、負載、尺寸與重量完全一致,主要差別在 Pro 版本帶觸覺感知——是否要觸覺,取決於具體任務對接觸狀態判斷的要求。把這兩點放在一起看,選擇就變成一道算術題:如果任務需要判斷「抓沒抓住」「滑沒滑」,觸覺帶來的資訊量值得為此多花的成本;如果只是固定形狀物體的搬運,普通版本已經足夠。
6,350 美元意味著什麼
價格值得單獨說一句。靈巧手長期被視為人形機器人最大的成本與可靠性瓶頸之一:自由度越多,傳動越複雜,可靠性越難保證,而此前這個品類的出貨量又太小,成本降不下來。此前同級別的產品(如 Shadow Hand 一類)售價常是它的數倍到十數倍。
這也解釋了為什麼「便宜」本身是一條重要新聞。當一隻手從數萬美元級降到 6,350 美元起,做具身智慧資料集、做遙操作採集、做高校實驗的門檻都會被拉低——末端執行器不再是最稀缺的那一環。規格表上寫著 22 個自由度,但真正決定它能不能被大規模用起來的,是採購價格、交期與備件。
宇樹的節奏並不只在手上。10 月,公司為升級款人形 G1+ 開放預訂,日本經銷商自 10 月 13 日起接受預約;2026 年內,宇樹已在上海完成上市。一家同時做四足、人形、靈巧手、關節電機與雷射雷達的公司,把零件與整機一起推向市場,本身就構成一種成本優勢。
對行業而言,低價高自由度靈巧手意味著末端執行器正在從定製件變成可採購件。當本體、手與模型都能按量產價格供給,人形機器人從演示走向批次落地所缺的那幾塊拼圖正在被逐塊補齊。當然,22 個自由度只是硬體前提:要讓它真的會幹活,還需要模型、資料與整套軟體棧把那 22 個關節用起來。剩下的是軟體問題:一隻 22 自由度的手要真正被用起來,需要有能控制好它的策略與足夠規模的資料——遙操作採集的演示、覆蓋不同形狀物體的訓練流程,以及對失敗案例的快速復現手段。硬體把成本與可靠性門檻降下來之後,這些工作才有機會被更多人同時做。